Cov lus piav qhia ntxaws ntawm peb lub ntsiab lus tseem ceeb ntawm servo, stepper, thiab zaus hloov dua siab tshiab!
Lub peripheral motion control ib feem ntawm industrial robots mas suav nrog peb qhov chaw: servo tswj, stepper tswj, thiab zaus hloov dua siab tshiab tswj. Cia peb teb cov ntsiab lus tswj xyuas ib qho los ntawm ib qho.
servo tswj
1, Lub hauv paus ntsiab lus ua haujlwm ntawm AC servo motors
Lub rotor nyob rau hauv lub servo lub cev muaj zog yog ib tug ruaj khov hlau nplaum, thiab U / V / W peb-theem hluav taws xob tswj los ntawm tus neeg tsav tsheb tsim ib tug electromagnetic teb. Lub rotor rotates nyob rau hauv qhov kev txiav txim ntawm no magnetic teb. Nyob rau tib lub sij hawm, lub cev muaj zog lub built-in encoder tawm tswv yim teeb liab rau tus neeg tsav tsheb, thiab tus neeg tsav tsheb sib piv tus nqi tawm tswv yim nrog rau lub hom phiaj tus nqi los kho lub rotor tig lub kaum sab xis. Qhov tseeb ntawm lub servo lub cev muaj zog yog txiav txim siab los ntawm qhov tseeb ntawm lub encoder (ntau kab).
2, Kev sib xyaw thiab kev faib tawm ntawm servo systems
Kev sib xyaw:
Lub servo system yog ib lo lus dav dav rau kev tswj cov tshuab uas siv txoj haujlwm thiab lub kaum ntse ntse raws li kev tswj hwm qhov sib txawv. Cov kab ke uas muaj feem xyuam rau txoj hauj lwm thiab lub kaum sab xis, xws li kev tshaj tawm, lub kaum sab xis, qhov nrawm, thiab lub zog, kuj suav nrog hauv servo system.
Kev faib tawm:
1. Muab faib los ntawm kev tswj cov qauv: qhib-voj thiab kaw-voj.
2. Muab faib los ntawm kev tsav tsheb:
a. Stepper lub cev muaj zog servo system.
b. DC lub cev muaj zog servo system.
c. AC lub cev muaj zog servo system.
3, Cov yam ntxwv ntawm servo motors (AC)
1 Qhov tseeb qhov chaw siab, cov servo zoo tib yam tuaj yeem ncav cuag 0.036 degrees
2 Lub sijhawm teb ceev ceev.
3 Kev tswj tau yooj yim thiab hloov tau, thiab kev tswj xyuas yooj yim rau kev siv.
4 Muaj ntau yam qauv muaj, thiab ntau hom tuaj yeem xaiv raws li qhov sib txawv ntawm qhov chaw thov.
5 Muab tag nrho kaw-voj tswj, uas tuaj yeem saib xyuas cov haujlwm ua haujlwm raws sijhawm thiab ua kom tsim nyog thiab hloov pauv.
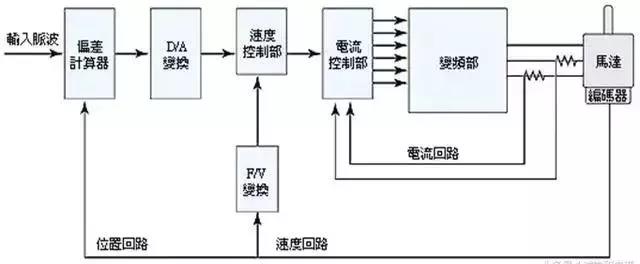
4, Servo system qauv
5, Xaiv cov kauj ruam rau servo tswj
1. Txheeb xyuas cov khoom siv tshwj xeeb, thauj khoom, rigidity, thiab lwm yam.
2. Paub meej txog qhov kev txiav txim, xws li txav ceev, mob stroke, acceleration thiab deceleration lub sij hawm, voj voog, raug, thiab lwm yam.
3. Xaiv lub cev muaj zog inertia, load inertia, lub cev muaj zog axis conversion inertia, thiab rotor inertia.
4. Xaiv lub cav sib hloov ceev.
5. Xaiv qhov ntsuas torque ntawm lub cev muaj zog. Load torque, acceleration thiab deceleration torque, instantaneous siab tshaj torque, thiab tiag torque.
6. Xaiv qhov kev daws teeb meem ntawm lub cev muaj zog.
7. Xaiv lub cev muaj zog qauv raws li cov saum toj no.
6, Kev siv ntawm servo tswj

Kauj ruam tswj
1, Lub hauv paus ntsiab lus ua haujlwm ntawm stepper motors
Stepper lub cev muaj zog yog ib qho actuator uas hloov hluav taws xob pulses mus rau hauv qhov hloov pauv. Thaum tus tsav tsheb stepper tau txais lub teeb liab mem tes, nws tsav lub stepper lub cev muaj zog tig lub kaum sab xis (hu ua "step angle") nyob rau hauv cov kev taw qhia, thiab nws cov kev sib hloov khiav ib kauj ruam ntawm lub kaum sab xis. Lub angular hloov chaw tuaj yeem tswj tau los ntawm kev tswj cov naj npawb ntawm cov pulses kom ua tiav qhov tseeb; Nyob rau tib lub sijhawm, qhov nrawm thiab nrawm ntawm lub cev muaj zog tig tuaj yeem tswj tau los ntawm kev tswj cov mem tes zaus, yog li ua tiav lub hom phiaj ntawm kev tswj ceev. Stepper motors tuaj yeem siv los ua ib hom tshwj xeeb ntawm lub cev muaj zog rau kev tswj hwm lub hom phiaj, thiab tau siv dav hauv ntau lub voj voog qhib vim lawv cov yam ntxwv tsis muaj qhov yuam kev (qhov tseeb ntawm 100%).
2, Kev faib tawm ntawm stepper motors
Feem ntau siv stepper motors tam sim no suav nrog reactive stepper motors (VR), ruaj khov hlau nplaum stepper motors (PM), hybrid stepper motors (HB), thiab ib-theem stepper motors.
Cov hlau nplaum ruaj khov stepper motors feem ntau yog ob-theem, nrog lub zog me me thiab ntim, thiab lub kaum sab xis ntawm feem ntau 7.5 degrees lossis 15 degrees;
Reactive stepper motors feem ntau yog peb-theem thiab tuaj yeem ua tiav cov zis siab torque. Lub kaum sab xis yog feem ntau 1.5 degrees, tab sis ob qho tib si suab nrov thiab kev co yog qhov tseem ceeb. Lub rotor magnetic Circuit Court ntawm lub reactive stepper lub cev muaj zog yog ua los ntawm cov khoom sib nqus mos, thiab muaj ntau lub zog excitation windings ntawm stator, uas tsim torque los ntawm kev siv cov kev hloov hauv magnetic conductivity.
Hybrid stepper lub cev muaj zog yog hais txog kev sib xyaw ua ke ntawm qhov zoo ntawm cov hlau nplaum ruaj khov thiab cov motors reactive. Nws muab faib ua ob theem thiab tsib theem: lub kaum sab xis ntawm ob theem feem ntau yog 1.8 degrees, thaum lub kaum sab xis ntawm tsib theem feem ntau yog 0.72 degrees. Hom stepper lub cev muaj zog no feem ntau siv.
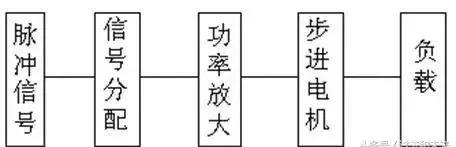
3, Stepper lub cev muaj zog system
1. Terminology rau static indicators, As stepper motors
a. Phase naj npawb: Tus naj npawb ntawm cov khub excitation coils uas tsim cov sib nqus N thiab S sib nqus. Feem ntau sawv cev los ntawm mb Beat suav: Tus naj npawb ntawm pulses lossis conductive lub xeev yuav tsum tau ua kom tiav ib ntus kev hloov pauv hauv qhov chaw sib nqus yog sawv cev los ntawm n, lossis hais txog tus naj npawb ntawm cov pulses xav tau rau lub cev muaj zog tig los ntawm lub ntsej muag lub ntsej muag.
c. Kauj ruam lub kaum sab xis: coj mus rau lub mem tes teeb liab, lub kaum sab xis ntawm lub cev muaj zog rotor kev sib hloov yog hloov θ Sawv cev.
d. Positioning torque: Lub locking torque ntawm lub cev muaj zog rotor nws tus kheej thaum lub cev muaj zog tsis muaj zog (ua rau muaj kev sib haum xeeb hauv cov hniav sib nqus thiab cov khoom siv tsis raug).
e. Static torque: Lub xauv lub zog ntawm lub cev muaj zog thaum lub cev muaj zog tsis tig raws li qhov ntsuas hluav taws xob zoo li qub.
2. Dynamic ntsuas thiab terminology ntawm stepper motors
a. Lub kaum sab xis qhov tseeb: Qhov yuam kev ntawm tus nqi tiag tiag thiab tus nqi theoretical ntawm lub kaum sab xis rau txhua lub kiv puag ncig ntawm lub tshuab stepper.
b. Cov kauj ruam poob: Tus naj npawb ntawm cov kauj ruam coj los ntawm lub cev muaj zog thaum lub sijhawm ua haujlwm, uas tsis sib npaug ntawm cov kauj ruam theoretical. Nws yog hu ua poob kauj ruam.
c. Lub kaum sab xis tsis zoo: Lub kaum sab xis ntawm lub rotor hniav axis yog offset los ntawm stator hniav axis.
d. Qhov siab tshaj plaws tsis muaj load pib zaus: Qhov siab tshaj plaws ntawm lub cev muaj zog tuaj yeem pib ncaj qha yam tsis muaj kev thauj khoom raws li qee yam tsav tsheb, qhov hluav taws xob, thiab ntsuas tam sim no.
e. Qhov siab tshaj plaws tsis muaj kev khiav hauj lwm zaus: Qhov siab tshaj plaws ceev zaus ntawm lub cev muaj zog tsis muaj load nyob rau hauv ib qho kev tsav tsheb, voltage, thiab ntsuas tam sim no.
f. Kev khiav hauj lwm torque zaus yam ntxwv: qhov nkhaus ntawm kev sib raug zoo ntawm cov zis torque thiab zaus ntsuas los ntawm lub cev muaj zog thaum lub sij hawm ua hauj lwm nyob rau hauv tej yam kev mob kev ntsuam xyuas yog hu ua lub khiav hauj lwm torque zaus yam ntxwv.
4, Stepper lub cev muaj zog xaiv
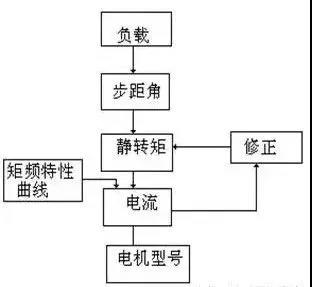
1. Kev xaiv lub kaum sab xis: Lub kaum sab xis ntawm lub cev yog nyob ntawm qhov yuav tsum tau ua ntawm kev thauj khoom raug.
2. Kev xaiv ntawm static torque: Kev xaiv ntawm qhov zoo li qub torque yog raws li kev ua haujlwm ntawm lub cev muaj zog. Feem ntau, qhov zoo li qub torque yuav tsum nyob rau hauv 2-3 zaus ntawm kev sib txhuam load.
3. Kev xaiv tam sim no: Vim muaj qhov sib txawv tam sim no, cov yam ntxwv ua haujlwm sib txawv heev. Qhov tam sim no ntawm lub cev muaj zog tuaj yeem txiav txim siab raws li qhov torque zaus tus yam ntxwv nkhaus.
5, Qee yam ntxwv ntawm stepper motors
1. Qhov tseeb ntawm lub tshuab stepper dav dav yog 3-5% ntawm cov kauj ruam lub kaum sab xis thiab tsis sib sau.
Qhov siab tshaj plaws uas tau tso cai rau ntawm qhov chaw ntawm lub tshuab stepper feem ntau yog siab dua 130 degrees Celsius.
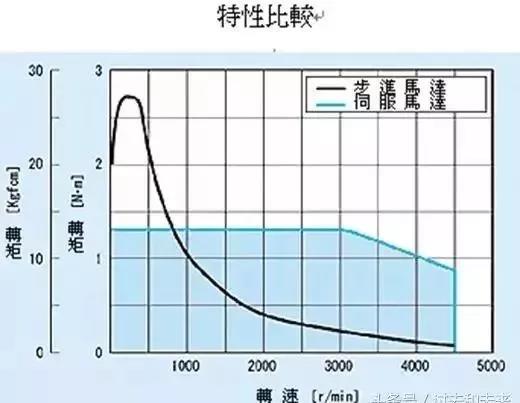
Lub torque ntawm stepper lub cev muaj zog yuav txo qis raws li qhov ceev nce.
4. Lub stepper lub cev muaj zog tuaj yeem ua haujlwm ib txwm nyob ntawm qhov nrawm, tab sis yog tias nws dhau ntawm qhov ceev, nws tsis tuaj yeem pib thiab nrog lub suab ntxhi.
5. Stepper motors yuav tsum tau siv nyob rau hauv qis-ceev zaus - qhov ceev yuav tsum tsis txhob tshaj 1000 revolutions ib feeb.

VI Kev sib piv ntawm kev ua tau zoo ntawm ob hom motors
1. Qhov sib txawv tswj qhov tseeb
Lub kaum sab xis ntawm tsib theem hybrid stepper motor feem ntau yog {{0}}.72 degree thiab 0.36 degree . Kev tswj qhov tseeb ntawm AC servo lub cev muaj zog yog lav los ntawm lub tshuab hluav taws xob teb nyob rau tom qab kawg ntawm lub cev muaj zog. Rau lub cev muaj zog nrog tus qauv 2500 kab encoder, nws cov mem tes sib npaug yog 360 degree /10000=0.036 degree, thiab qhov tseeb ntawm servo lub cev muaj zog yog siab dua li ntawm lub tshuab stepper.
2. Cov yam ntxwv sib txawv tsawg zaus
Stepper motors yog nquag mus rau tsawg zaus kev vibration ntawm tsawg ceev. Lub AC servo lub cev muaj zog ua haujlwm zoo heev, thiab tsis muaj kev vibration txawm tias qis qis.
3. Muaj peev xwm overload sib txawv
Stepper motors feem ntau tsis muaj peev xwm overload. AC servo motors muaj zog tshaj lub peev xwm.
4. Kev ua haujlwm sib txawv
Kev tswj ntawm lub tshuab stepper yog qhib-kawg tswj. Yog hais tias qhov pib zaus yog siab dhau los yog lub load loj dhau lawm, nws yooj yim ua rau cov kauj ruam poob lossis rotor blockage. Yog tias qhov nrawm dhau thaum nres, nws yooj yim ua rau overshoot. Lub AC servo tsav system yog kaw-voj tswj, thiab tus neeg tsav tsheb tuaj yeem ncaj qha coj mus kuaj cov lus taw qhia ntawm lub cev muaj zog encoder. Cov qauv sab hauv ntawm txoj hauj lwm thiab kev ceev loops feem ntau tsis ua rau cov kauj ruam poob los yog overshoot ntawm lub stepper lub cev muaj zog, thiab kev tswj kev ua tau zoo yog txhim khu kev qha.
5. Cov lus teb ceev sib txawv
Nws yuav siv sij hawm 200-400 milliseconds rau lub stepper lub cev muaj zog kom ceev los ntawm so mus rau kev ua hauj lwm ceev (feem ntau ntau pua revolutions ib feeb). Kev ua haujlwm nrawm ntawm AC servo system yog qhov zoo. Noj Panasonic MSMA 400W AC servo lub cev muaj zog ua piv txwv, nws tsuas yog siv ob peb milliseconds kom nrawm ntawm qhov zoo li qub rau nws qhov ntsuas ceev ntawm 3000RPM, thiab tuaj yeem siv rau hauv cov xwm txheej uas yuav tsum tau ceev pib nres.
6. Cov yam ntxwv sib txawv torque zaus
Cov zis torque ntawm lub stepper lub cev muaj zog txo nrog nce ceev thiab sharply txo nyob rau hauv siab dua speeds. Lub AC servo lub cev muaj zog outputs ib tug tas li torque.
Hauv cov ntsiab lus, AC servo systems ua tau zoo dua stepper motors hauv ntau qhov kev ua tau zoo. Tab sis nyob rau hauv qee qhov kev thov qis, stepper motors feem ntau yog siv los ua tus thawj coj tsav. Yog li ntawd, nyob rau hauv tus txheej txheem tsim ntawm kev tswj system, ntau yam xws li kev tswj cov kev cai thiab cov nqi yuav tsum tau txiav txim siab, thiab kev tswj cov motors tsim nyog yuav tsum raug xaiv.
Kev tswj hwm qhov sib txawv
1, Taw qhia rau General Motors
Peb-theem squirrel tawb AC lub cev muaj zog yog hom feem ntau ntawm induction motor, thiab nws cov qauv thiab cov yam ntxwv yog raws li nram no:
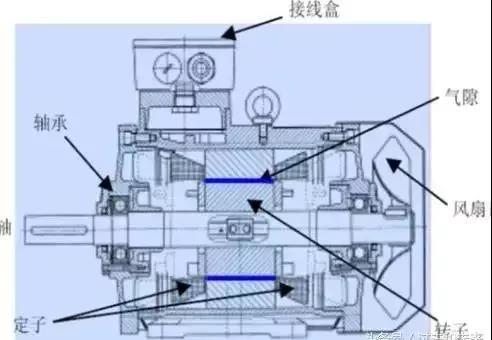
感应电机的构造示意图
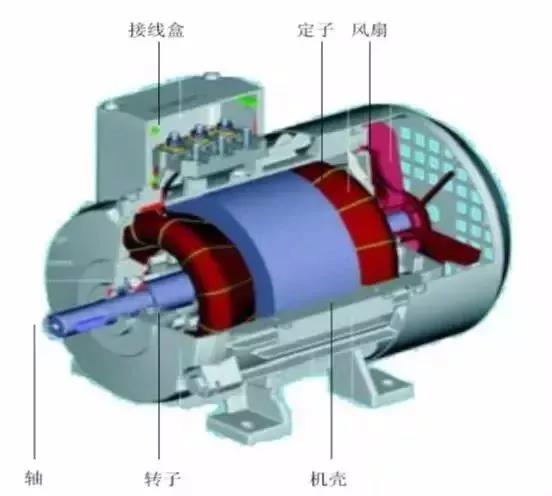
Schematic daim duab ntawm lub cev muaj zog tsim
2, Lub hauv paus ntsiab lus thiab muaj pes tsawg leeg ntawm zaus converters
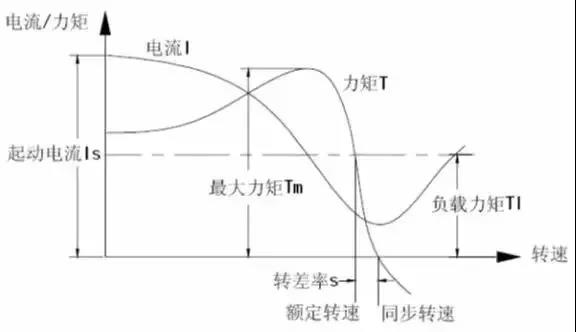
Lub tshuab hloov zaus yog cov cuab yeej tswj tau yooj yim thiab hloov pauv qhov ceev ntawm AC lub cev muaj zog. Txoj kev hloov qhov ceev ntawm AC lub cev muaj zog yog raws li hauv qab no.
Lub zaus converter ua tiav txoj cai ceev los ntawm kev hloov cov zaus ntawm AC lub cev muaj zog fais fab mov:
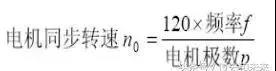
变频器的构成如下:
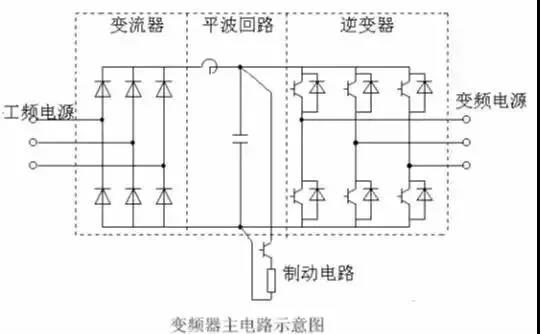
1. Converter (rectifier)
Lub diode choj rectifier yog dav siv, raws li pom nyob rau hauv daim duab 1, uas converts lub hwj chim zaus fais fab mov rau hauv DC fais fab mov. Ob txheej ntawm transistor inverters kuj tseem siv tau los ua ib qho kev hloov pauv ntawm inverter, uas tuaj yeem ua haujlwm rov ua dua tshiab vim nws cov kev taw qhia fais fab rov qab.
2. Pav nthwv dej Circuit Court
Nyob rau hauv lub rectified DC voltage ntawm lub rectifier, muaj ib tug pulsating voltage ntawm 6 lub sij hawm lub zaus ntawm lub hwj chim mov, thiab lub pulsating tam sim no generated los ntawm lub inverter kuj ua rau cov kev hloov nyob rau hauv lub DC voltage. Txhawm rau tiv thaiv kev hloov pauv ntawm qhov hluav taws xob, inductors thiab capacitors yog siv los nqus pulsating voltage (tam sim no). Thaum cov cuab yeej muaj peev xwm me me, yog tias muaj cov npoo hauv cov khoom tsim los ntawm cov khoom siv hluav taws xob thiab lub ntsiab hluav taws xob, inductance tuaj yeem raug tshem tawm thiab siv lub voj voog yooj yim.
3. Inverter
Tsis zoo li rectifiers, inverters hloov DC lub zog rau hauv AC lub zog ntawm qhov yuav tsum tau ua, tso cai rau 6 lub tshuab hloov mus ua haujlwm thiab tua rau lub sijhawm uas tau txiav txim siab, ua rau 3-theem AC tso zis.
4. Braking Circuit Court
Thaum lub asynchronous lub cev muaj zog siv nyob rau hauv lub regenerative braking cheeb tsam (nrog ib tug tsis zoo plam tus nqi), lub regenerative zog yog khaws cia nyob rau hauv lub tiaj yoj Circuit Court capacitor, ua rau lub DC voltage nce. Feem ntau hais lus, lub zog tsim los ntawm inertia ntawm lub tshuab tshuab (nrog rau lub tshuab hluav taws xob) yog ntau dua li lub zog khaws cia los ntawm lub capacitor. Thaum yuav tsum tau ceev braking, ib tug reversible inverter yuav siv tau los muab tswv yim rau lub hwj chim mov los yog teem ib tug braking Circuit Court (hloov thiab resistor) kom haus lub regenerative zog, thiaj li yuav tiv thaiv tau lub DC Circuit Court voltage los ntawm nce.
3, Daim ntawv thov lub hom phiaj thiab lub hom phiaj ntawm zaus converters
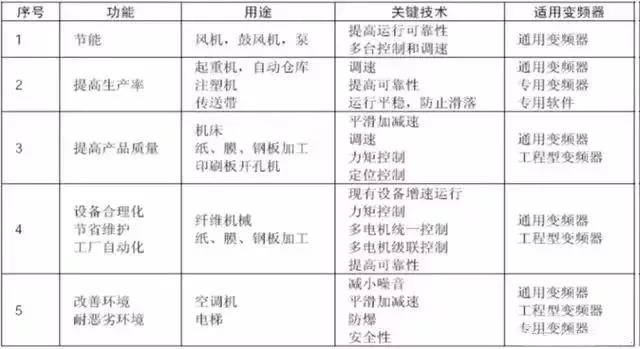
Cov tsav tsheb sib txawv ntawm qhov sib txawv ntawm cov zaus hloov pauv thiab AC lub cev muaj zog yog hu ua zaus hloov pauv tsav, thiab nws lub hom phiaj ua haujlwm yog raws li hauv qab no. Tej zaum yuav muaj kev sib raug zoo ntawm lawv, tab sis qhov tseeb tsis muaj kev qhia meej meej. Cov lus no tsuas yog siv rau kev siv xwb.